Sensori IMU: perché accelerometro e giroscopio sono inutili da soli, e potenti insieme
Il trapano che non trovava la verticale
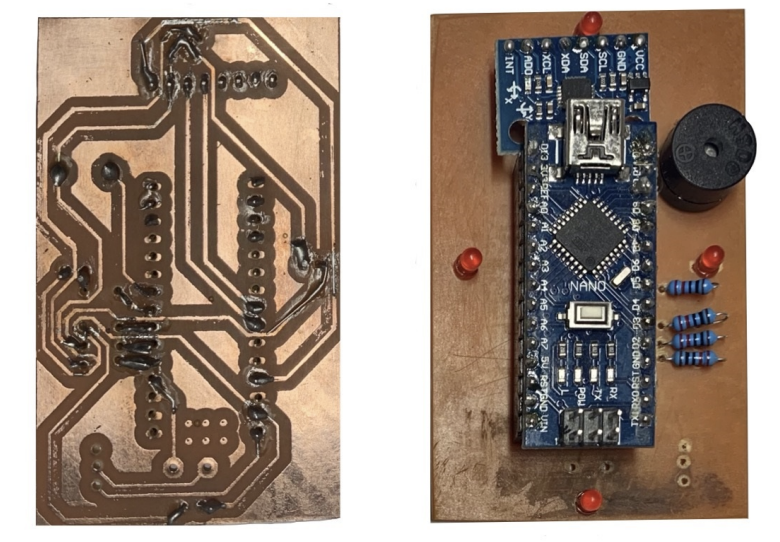
Qualche anno fa stavo costruendo un sistema per aiutare un trapano a mano a fare fori perfettamente perpendicolari. Montare un accelerometro sul trapano, misurare l’inclinazione, accendere dei LED per guidare l’utente. Idea semplice.
Funzionava bene sul banco. Appena accendevo il trapano, il sistema impazziva.
Le vibrazioni del motore sommergevano il sensore di rumore. I LED lampeggiavano a caso. Le letture dell’angolo non avevano niente a che fare con la realtà. Uno strumento pensato per guidarti diventava attivamente fuorviante, esattamente nel momento in cui ne avevi bisogno.
Quel progetto, e il modo in cui l’ho risolto, mi ha insegnato cosa fanno davvero questi sensori, dove ciascuno si rompe, e perché quasi sempre servono entrambi.
Cosa misura davvero un accelerometro
Il nome è un po’ fuorviante. Un accelerometro non misura solo il movimento: misura tutte le forze che agiscono su di esso, inclusa la gravità.
Quando il sensore è piatto, la gravità tira dritta verso il basso lungo un asse. Quando lo inclini, la gravità si distribuisce su più assi. Il rapporto tra queste letture ti dà l’angolo: non serve nessun movimento, solo un’istantanea di dove sta tirando la gravità in quel momento.
Il problema emerge appena il sensore inizia a muoversi. L’accelerometro non riesce a distinguere la gravità da qualsiasi altra accelerazione. Un bilanciere che decelera a metà alzata, un trapano che vibra a 200 Hz, l’appoggio del piede di un atleta: per il sensore sono tutti identici a un cambio di inclinazione. Il sensore vede forze. Non ha modo di sapere da dove vengono.
Puoi filtrare il rumore ad alta frequenza con un filtro passa-basso, e funziona bene quando il segnale reale è lento. Ma quando segnale e rumore si sovrappongono in frequenza (un bilanciere che si muove velocemente durante uno squat, o un trapano a piena velocità), nessun filtro riesce a separarli in modo pulito.
Serve un secondo sensore.
Cosa misura davvero un giroscopio, e perché deriva
Un giroscopio misura la velocità angolare: quanto velocemente ruota il sensore, in gradi al secondo. Funziona sfruttando l’effetto Coriolis: una minuscola massa vibrante dentro il chip viene deflessa quando il sistema ruota, e quella deflessione viene letta come velocità di rotazione.
Il punto cruciale è che è indifferente all’accelerazione lineare. Vibrazioni, impatti, forze laterali: niente di tutto questo produce un segnale di velocità di rotazione. Dove l’accelerometro andava nel panico sotto le vibrazioni del trapano, il giroscopio sarebbe rimasto tranquillo.
Per ottenere un angolo dal giroscopio, si integra la velocità di rotazione nel tempo: 10°/s per 0,1 secondi equivalgono a 1 grado di rotazione. Sommando ogni campione si ottiene una stima progressiva dell’angolo.
Il problema: ogni lettura contiene un piccolo errore. E integrare significa accumulare.
È come tenere un conto sommando una lunga sequenza di numeri che sono quasi zero, ma non proprio. Ti aspetti che il totale resti vicino allo zero. Invece scivola via, piano all’inizio, poi in modo innegabile. Il giroscopio fa esattamente questo: accumula piccoli errori in uno scostamento che cresce costantemente e che non ha niente a che fare con la realtà. Questo fenomeno si chiama drift, la deriva.
Lascia un giroscopio fermo su un tavolo e guarda la sua stima d’angolo allontanarsi dallo zero. È affidabile per tracciare rotazioni rapide per brevi raffiche. Nel tempo, perde completamente la bussola.
Debolezze complementari, soluzione complementare
Mettiamo le due modalità di guasto una accanto all’altra:
- L’accelerometro conosce l’orientamento assoluto, sa sempre da che parte punta la gravità, ma il rumore ad alta frequenza lo rende inaffidabile durante il movimento dinamico.
- Il giroscopio traccia le rotazioni rapide con precisione, immune alle vibrazioni, ma deriva nel tempo e perde il riferimento dell’orientamento assoluto.
Uno è affidabile alle basse frequenze. L’altro alle alte frequenze. La soluzione è usare ciascun sensore solo dove è affidabile, e combinarli.
È esattamente quello che fa un filtro complementare. Il nome è letterale: i due sensori hanno debolezze complementari, e il filtro sfrutta proprio questo.
Applica un filtro passa-basso all’accelerometro: tieni solo il segnale di orientamento lento e stabile, scarta il rumore rapido.
Applica un filtro passa-alto al giroscopio: tieni solo il tracciamento rapido della rotazione, scarta il drift lento.
Somma i due output filtrati e il risultato è accurato nel tempo (l’accelerometro corregge continuamente il drift del giroscopio), reattivo al movimento rapido (il giroscopio gestisce le rotazioni veloci che confonderebbero l’accelerometro), e resistente alle vibrazioni (il filtro passa-basso sopprime il rumore ad alta frequenza).
L’unico parametro di progettazione è la frequenza di taglio: cosa conta come “veloce” rispetto a “lento”. Per il progetto del trapano, l’inclinazione reale cambia lentamente (una mano umana si inclina gradualmente) mentre le vibrazioni del motore sono veloci. Una frequenza di taglio bassa funziona bene. Per un bilanciere durante uno squat esplosivo, il segnale reale è più veloce e la frequenza di taglio deve spostarsi di conseguenza.
Un livello più su: il filtro di Kalman
Il filtro complementare è il punto di partenza giusto per la maggior parte delle applicazioni sport-tech: pratico, facile da implementare ed efficace. Per situazioni in cui le caratteristiche del rumore cambiano nel tempo o i requisiti di precisione sono più stringenti, il filtro di Kalman è più potente. Fa lo stesso lavoro ma aggiunge un modello statistico dell’incertezza del sensore, regolando dinamicamente quanto si fida di ciascun sensore in base alle condizioni attuali.
Questo è materiale per un altro articolo.
Tornando al bilanciere
Se hai letto gli articoli precedenti su VBT e sulla resistenza accomodante, hai già capito dove si va a parare.
Un IMU sul bilanciere affronta esattamente questi problemi. Movimenti lenti e costanti contro trazioni esplosive veloci. Impatti quando vengono caricati i dischi. Vibrazioni quando il bilanciere si flette. L’accelerometro da solo produce stime di velocità rumorose durante le alzate dinamiche. Il giroscopio da solo deriva lungo una serie di allenamento. E per il lavoro di resistenza accomodante in particolare, dove la forma della curva velocità-tempo ti dice se la ripartizione del carico è corretta, una misura che deriva o è rumorosa è peggio che non avere nessuna misura.
Una buona sensor fusion è ciò che separa un IMU che ti dà dati utilizzabili da uno che ti dà solo numeri.
La prossima domanda è come far uscire quei dati dal sensore e portarli a un display o a un dispositivo di registrazione, senza che i cavi interferiscano con l’alzata. Di questo si occupa l’articolo sull’NRF24L01.
Lodovico Cortelazzo
Ex atleta della nazionale. Scienze motorie e ingegneria. Sto costruendo ODKI.
Quindici anni di allenamento, otto a livello nazionale, mi danno uno sguardo specifico su cosa fa davvero la tecnologia sportiva rispetto a cosa promette. Unisco questo a esperienza pratica di ingegneria e prodotto costruendo ODKI, per capire non solo come costruire sport-tech, ma cosa vale davvero la pena costruire. Se stai lavorando a qualcosa in questo ambito e vuoi questo punto di vista, scrivimi.
Lavora con me →